İnsanoid robotlar, insan anatomisine benzer bir dış görünüşe sahip olan ve genellikle iki bacaklı yürüme biçimi, kollar ile eller gibi üst üste binen uzuvlara sahip makinelere verilen adır. Bu sistemler yalnızca fiziksel olarak insana benzemekle sınırlı kalmaz; insan araçları ve ortamlarıyla etkileşime girebilmek amacıyla tasarlandıkları kadar, insanlarla yan yana çalışabilmeleri ya da ikili ayaklı hareket biçiminin kendisi üzerine bilimsel çalışmalar yapılması gibi deneysel hedeflere de hizmet eder. İnsanoid robotların mimarisi, insan vücudunun biomekanik ve kinematik özelliklerinden ilham alır; ancak amaçları çoğu zaman gerçek insan davranışlarını taklit etmekten ziyade, karmaşık fiziksel görevleri yerine getirmek ya da insan fiziğini araştırmak üzerine kuruludur. Böylece bu makineler hem endüstriyel otomasyon alanının ötesinde uzay keşfi gibi zorlu ortamlarda kullanılmakta hem de robotikteki temel hareket ve denge problemlerinin test yatağı niteliği taşır.

Ansiklopedik Arşiv
İnsan Biyomekanikinden Makine Mimarisine: Vücut Benzerliğinin Kökeni
İnsanoid robot kavramının temelleri, insan vücudunun kinematik yapısından beslenen bir tasarım felsefesine dayanır. Bir insanoğlu iki bacak üzerinde dik durur ve yürürken ağırlığını bu ayaklar üzerinden yere aktarırken dengeyi koruyan karmaşık bir kontrol mekanizmasıyla hareket eder; aynı biçimde kolları, elleri ve omuz eklemleriyle nesneleri kavrayabilir. İnsanoid robot tasarımcıları bu doğal düzenlemeyi taklit ederek makinelere iki bacaklı yürüme (bipedal lokomasyon) yeteneği kazandırmayı hedefler; böylece insanın kullandığı araçlara, merdivenlere ya da kapılara erişebilir hale gelir. Bu yaklaşımın temel mantığı, robotun fiziksel dünyada insanla aynı biçimde hareket edebilmesidir ve bu sayede insan mühendislerinin tasarladığı ortamlar için özel bir uyum sağlanır.
Denge Dinamikleri ve İki Ayaklı Hareketin Mühendisliği
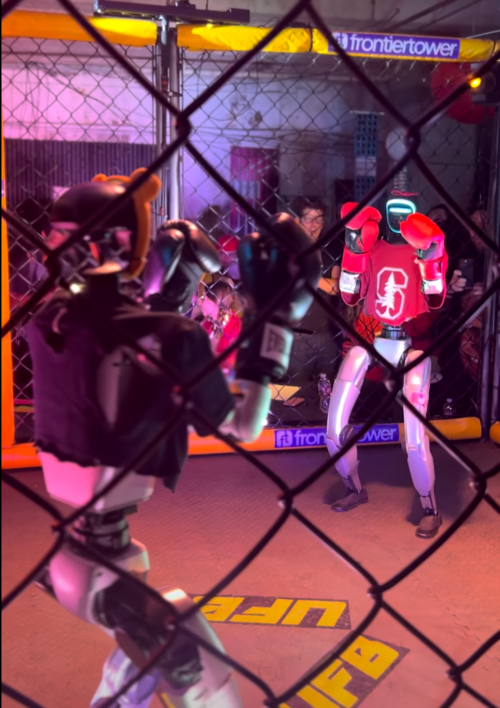
İnsanoid robotların en zorlu mühendislik problemlerinden biri, iki ayak üzerinde dengeyi sürdürmektir. Tek bacakla ya da iki bacak arasında ağırlığı aktarırken merkez kütle (center of mass) sürekli olarak hareket halindedir ve düşmemek için kontrol sistemleri bu kütleyi istenen geometrik düzlem üzerinde tutmak zorundadır. Bu dengeyi sağlamak amacıyla robotlarda pasif dinamik, yarı-aktif yürüme gibi yaklaşımlar kullanılır; yani motorlar yalnızca gerekli anlarda müdahale ederken yerçekimi ve eklemlerin doğal hareketi büyük ölçüde işe yarar. Böylece enerji verimli bir şekilde uzun mesafeli yürüyüş mümkün olur.
Ansiklopedik Arşiv
Duyusal Algıdan Karar Vermeye: İnsanoidlerin Beyin Taklidinin Sınırları
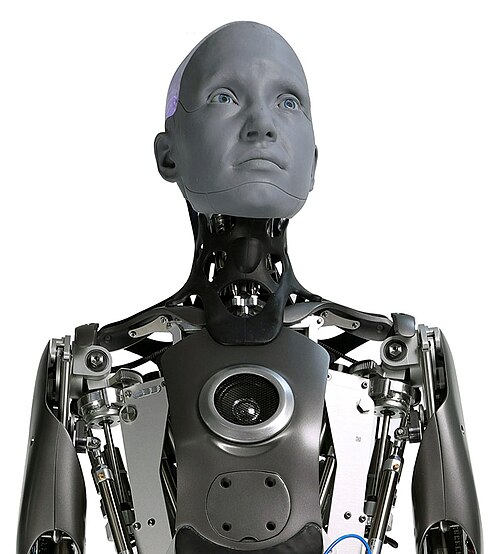
İnsanoid robotların insan benzeri görünümleri yanı sıra, insan beyninin işlevlerini taklit eden bir bilgi işlem mimarisine de sahip olmaları beklenir. Bu nedenle bazı sistemler insan beyin yapısını modelleyen nöromorfik (sinir ağına benzeyen) donanımlar kullanır; böylece karmaşık görme, duyma ve karar verme görevleri daha verimli biçimde yerine getirilebilir. Ancak bu taklitçilik tam bir birebir kopya değildir; robotların amaçları çoğu zaman insan davranışını yeniden üretmekten çok, belirli fiziksel görevleri yerine getirmek ya da insan fiziğini araştırmaktır.
Ansiklopedik Arşiv
Uzaydan Fabrikaya: İnsanoidlerin Uygulama Alanlarının Evrimi
İnsanoid robotların kullanım alanları zamanla genişlemiştir. Başlangıçta deneysel amaçlı ikili ayaklı hareket çalışmalarına odaklanan bu sistemler, günümüzde uzay keşfi gibi zorlu ortamlarda da görev alır; örneğin bir astronotun ulaşamadığı uzak bölgelerde ekipman taşıyabilir ya da insanın yorgunluk yaşayabileceği uzun süreli işlerde yardımcı olabilir. Endüstriyel alanda ise robotlar insanlarla yan yana çalışarak üretim hatlarında montaj, paketleme ve denetim görevlerini üstlenebilir.
| Tipik Aktif Eklemler Sayısı (Bipedal Tasarımlar) | Yaklaşık 28-30 motorlu ekleme sahip tasarımlar yaygındır |
| İdeal Çalışma Ağırlığı Aralığı | Genellikle 40 ila 120 kilogram arasında değişir |
| Yürüme Hızı (Sabit Yüzey) | Ortalama 1,5 metre/saniye civarında yürünebilir |
| Kontrol Sinyali Frekansı | Gerçek zamanlı denge için genellikle 200-400 Hz arası örneklemeye ihtiyaç vardır |
| Bipedal Lokomasyon Enerji Verimliliği | İnsan yürüyüşüne kıyasla daha yüksek enerji tüketimi gösterir |
❓ Sıkça Sorulan Sorular (SSS)
Neden insanoid robotlar ikili ayaklı hareket biçimini tercih eder?
İnsanoid robotların iki bacak üzerinde yürüme yeteneği, insanın kullandığı ortamlara erişim açısından büyük bir avantaj sağlar. Merdivenlere çıkabilme, dar alanlarda dolaşabilme ve insanla aynı fiziksel düzlemde hareket edebilme gibi özellikler, robotların endüstriyel ya da araştırma görevlerinde insanlarla eşit düzeyde entegre olmasını mümkün kılar.
İnsanoid robotlarda nöromorfik mimari ne işe yarar?
Nöromorfik donanımlar, insan beyninin sinir ağlarına benzeyen çalışma biçimini taklit ederek görme, duyma ve karar verme gibi karmaşık algısal görevleri daha verimli biçimde yerine getirmeyi amaçlar. Bu yaklaşım sayesinde robotların çevresel sinyalleri işleme hızları artar; ancak bu sistemler insan beyninin tam bir kopyası değildir.
İlk yorumu sen yap
Teknik bilgi, sürüş deneyimi ve görüşlerini paylaş. Saygılı ve konuya odaklı kal.